
در حال ارسال . لطفا شکیبا باشد...
-
 کروز کنترل تطبیقی (ACC) چیست؟ راهنمای کامل عملکرد و محدودیتهای آن 23 آبان 1405 15:12
-
 راهنمای خرید پیکاپ؛ ۱۰ نکته طلایی پیش از انتخاب و خرید 11 آبان 1405 08:02
-
کروز کنترل تطبیقی (ACC) چیست؟ راهنمای کامل عملکرد و محدودیتهای آن
کروز کنترل تطبیقی یا Adaptive Cruise Control که در بازار با نامهایی مثل کروز کنترل هوشمند، راداری، دینامیک یا فعال هم شناخته میشود، سامانهای الکترونیکی است که سرعت انتخابی راننده را حفظ میکند و همزمان فاصلهای امن با خودروی جلویی میسازد. تعریف رسمی اداره ایمنی ترافیک بزرگراههای آمریکا (NHTSA) هم همین است: سامانهای که بهطور خودکار سرعت خودرو را برای نگه داشتن فاصله از پیشتعیینشده با خودروی مقابل تنظیم میکند.
مسئلهای که این سامانه حل میکند، ساده اما پرهزینه است: در جریان ترافیک، سرعت خودروی جلویی بهطور پیوسته تغییر میکند و راننده مدام میان گاز و ترمز نوسان میکند. در کروز کنترل کلاسیک، سرعت روی یک عدد ثابت قفل میشد و خودرو از تغییرات ترافیک بیخبر بود؛ با هر ترمز، سامانه قطع میشد و کنترل کامل به راننده بازمیگشت. در ACC، سرعت یک متغیر پیوسته و وابسته به رفتار جریان ترافیک است: خودروی جلویی کند میشود، سرعت شما با شتاب منفی حسابشده پایین میآید و با باز شدن مسیر، دوباره تا سقف تعیینشده بالا میرود، بیآنکه پدالی لمس شود.
جایگاه ACC در خانواده سامانههای همیار راننده
ACC یکی از ارکان سامانههای پیشرفته همیار راننده (ADAS) است و در دستهبندی NHTSA در گروه سامانههایی قرار میگیرد که کمک پیوسته در شتابگیری یا ترمز ارائه میدهند، در حالی که راننده کاملاً درگیر و هوشیار میماند. این جایگاه دقیق، همان مرز مهمی است که نباید فراموش شود: ACC یک سامانه راحتی و آسایش است، نه سامانه جلوگیری از برخورد. در دفترچه خودروهای مجهز به این سامانه هم صریح نوشته شده که مسئولیت رانندگی همیشه با راننده است و او باید در صورت ناتوانی سامانه در تشخیص خودروی جلویی، خودش مداخله کند
از کروز کنترل کلاسیک تا نیمهخودران: سه نسل تکامل
برای درک توانمندیهای امروز ACC، بهتر است مسیر تکامل آن را در سه دوره ببینیم؛ چون بسیاری از باورهای اشتباه رانندگان از تجربه نسلهای قدیمیتر باقی مانده است.
نسل اول: کروز کنترل ایستا
این سامانه در دهههای پایانی قرن بیستم گسترش یافت و تنها به حسگر سرعت چرخها وابسته بود. هیچ درکی از محیط پیرامون نداشت؛ کافی بود مانعی در مسیر ظاهر شود تا راننده مجبور باشد ترمز کند و سامانه را بهکل از مدار خارج کند. سهم این نسل، حذف خستگی ناشی از نگه داشتن یکنواخت سرعت در جاده خلوت بود، نه چیزی بیشتر.
نسل دوم: کروز کنترل تطبیقی پایه
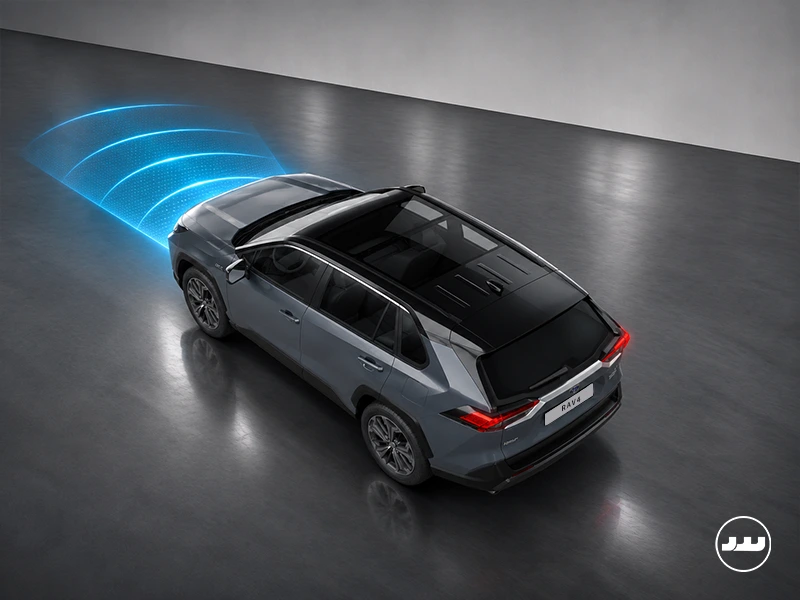
با افزوده شدن رادارهای اولیه، نخستین نسل واقعی ACC شکل گرفت؛ سامانهای که میتوانست فاصله را ببیند، اما تنها در بازههای سرعتی مشخص — معمولاً بالای ۴۰ کیلومتر بر ساعت کار میکرد و توان مدیریت ترافیک شهری یا ایستادن کامل را نداشت. همین محدودیت بازه سرعت است که در خودروهای امروزی نیز در نسخههای پایه باقی مانده است.
نسل سوم: تماممحدوده با توقف و حرکت
نسخههای امروزی از سرعت صفر تا بیشینه سرعت قانونی کار میکنند، پشت چراغ قرمز یا در راهبندان تا توقف کامل میآیند و پس از حرکت ستون خودروها دوباره راه میافتند. ترکیب این سامانه با کمکهای فرمان مانند حفظ خودرو در مرکز خط، همان چیزی است که در ادبیات فنی «همیار سطح ۲» نامیده میشود.
معماری فنی: از سنسور تا عملگر در چهار لایه
یک خودرو برای اینکه رفتار ترافیکی را پیشبینی و اجرا کند، به زنجیرهای بیوقفه از داده، تصمیم و عمل نیاز دارد. این زنجیره را میتوان در چهار لایه دنبال کرد.
لایه یکم: سنجش محیطی
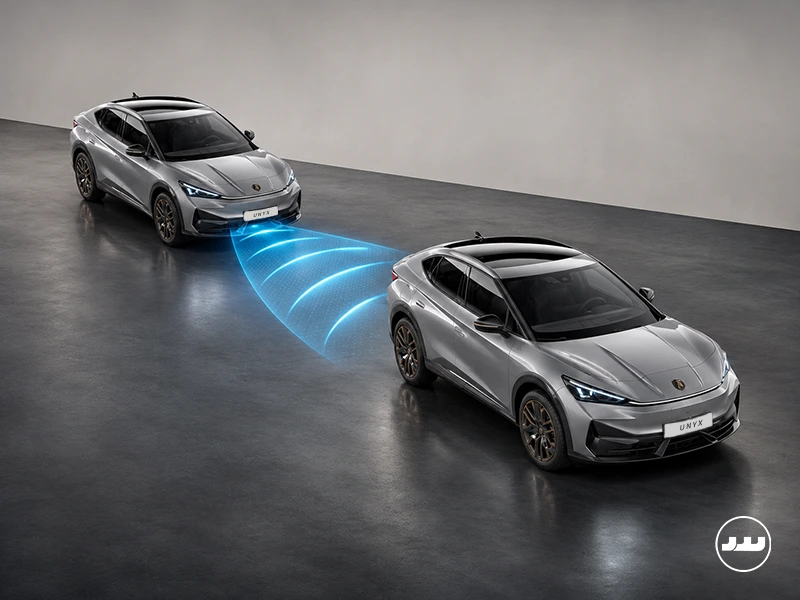
هسته اصلی، رادار موج میلیمتری است که معمولاً پشت جلوپنجره یا پشت لوگوی جلوی خودرو پنهان شده. این رادار با ارسال پالسهایی در باندهای فرکانسی حدود ۷۶ تا ۸۱ گیگاهرتز و اندازهگیری زمان بازگشت بازتاب (اثر داپلر)، فاصله، زاویه سمتی و سرعت نسبی خودروی پیشرو را محاسبه میکند. مزیت امواج رادیویی این است که به تابش مستقیم نور خورشید حساس نیستند و در غبار و باران سبک هم کار میکنند. در کنار رادار، دوربینهای مونو یا استریو پشت شیشه جلو و در پایه آینه دید عقب نصب میشوند. اگر رادار در سنجش فاصله دقیقتر است، دوربین در تشخیص نوع وسیله (سواری، کامیون، موتورسیکلت)، خطکشیهای آسفالت و علائم راهنمایی برتری دارد. در خودروهای ردهبالاتر، لیدار با ساخت نقشه نقطهای سهبعدی و حسگرهای اولتراسونیک روی سپر در فاصلههای چند سانتیمتری، دادههای مکمل تولید میکنند.
لایه دوم: همجوشی دادهها
چالش اصلی اینجاست: اگر رادار بازتاب ضعیفی از یک قوطی فلزی روی آسفالت بگیرد، یک ترمز شدید بیدلیل فاجعه است. فرآیند همجوشی داده، نشانههای دیداری دوربین و امواج رادار را روی یک نقشه واحد تطبیق میدهد. رادار میگوید مانعی در ۶۰ متری هست؛ دوربین تأیید میکند که آن مانع یک خودروی سواری در مرکز خط است. تنها وقتی دو حسگر یکدیگر را تأیید میکنند، فرمان کاهش سرعت صادر میشود؛ همین مکانیزم است که منابع خطای تشخیصی را بهشدت کم میکند.
لایه سوم: منطق تصمیمگیری بر پایه فاصله زمانی
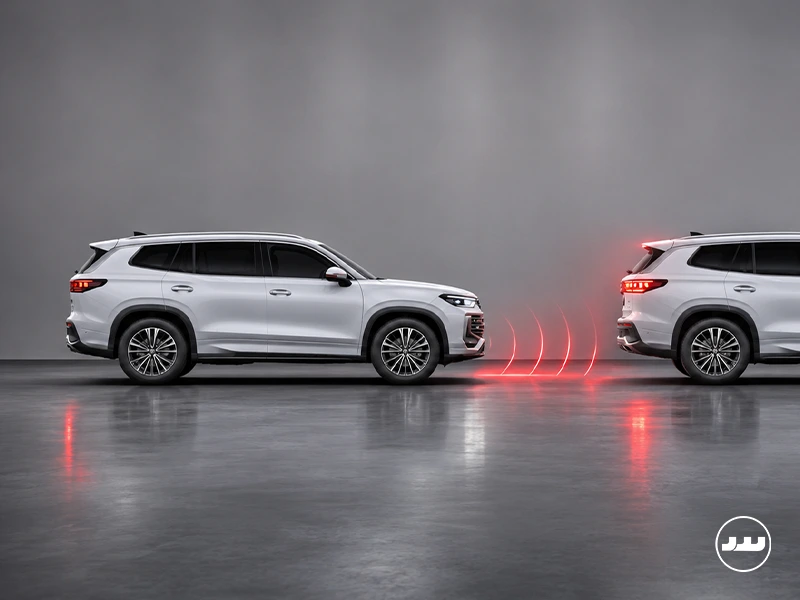
پردازنده خودرو فاصله را بر حسب متر نمیسنجد، بلکه آن را با شاخص «فاصله زمانی» میسنجد؛ یعنی فاصله مکانی تقسیم بر سرعت. در سرعت ۱۲۰ کیلومتر بر ساعت، همان فاصلهای که در ۴۰ کیلومتر کافی بود، بهکل ناایمن است. الگوریتم بهصورت پیوسته شتاب لحظهای خودروی میزبان، شتاب خودروی پیشرو و شرایط اصطکاک سطح جاده را پردازش و فاصله پایدار را مدیریت میکند.
لایه چهارم: عملگرها و اجرای نرم
برخلاف تصور عمومی، ACC ترمز ناگهانی نمیزند. ترتیب کار این است: نخست دریچه گاز کمی بسته و نسبت دنده برای استفاده از ترمز موتوری بهینه میشود. اگر کاهش سرعت ترافیک شدید باشد، ماژول کنترل پایداری الکترونیکی مستقیماً فشار هیدرولیک بوستر ترمز را فعال میکند، بدون آنکه پای راننده روی پدال باشد. با باز شدن مسیر، مدیریت موتور گشتاور را با روندی روان بالا میبرد تا آسایش سرنشینان در شتابهای پیاپی حفظ شود.
مقایسه کروز کنترل استاندارد و تطبیقی
اگر در حال بررسی گزینههای خرید خودرو هستید، این جدول تفاوتها را در عمل روشن میکند.
| شاخص عملکردی | کروز کنترل سنتی | کروز کنترل تطبیقی |
|---|---|---|
| منطق حفظ سرعت | تکبعدی، قفل روی عدد تنظیمی | دینامیک، پیوسته متغیر با ترافیک |
| درک فاصله با خودروی جلو | ندارد | دارد؛ از طریق رادار، دوربین و همجوشی داده |
| واکنش به کند شدن ترافیک | بدون واکنش | کاهش سرعت تدریجی و هماهنگ |
| عملکرد در ترافیک شهری | غیرکاربردی و مکرراً قطعشونده | کاربردی با فناوری توقف و حرکت |
| تأثیر بر خستگی راننده | خستگی متوسط در جاده پرتراکم | کاهش محسوس خستگی ذهنی در سفرهای طولانی |
| رفتار در شیبها | ممکن است بیدلیل گاز بدهد | شتاب و ترمز را با شیب هماهنگ میکند |
| محدودیت ذاتی | هیچ درکی از مانع ندارد | در برخی موقعیتها به راننده واگذار میکند |
نکته مهم در این جدول، سطر آخر است. مزیت ACC در «واکنشپذیری به ترافیک» است، نه در «جانشینی برای چشم و قضاوت راننده».
۶ نسخههای ACC و مرز نیمهخودران بودن
خودروسازان، ACC را در ردههای عملکردی متفاوتی عرضه میکنند و همین تفاوتهاست که تجربه مالکان را از هم جدا میکند.
الف) ACC بزرگراهی
نسخه پایه که در اتوبانها فعال میشود و معمولاً در سرعتهای کمتر از ۳۰ یا ۴۰ کیلومتر بر ساعت از راننده میخواهد کنترل کامل را دست بگیرد. برای پیمایشهای بینشهری یکنواخت، کاملاً کارآمد و مقرونبهصرفه است.
ب) ACC با توقف و حرکت (Traffic Jam Assist)
نسخهای که برای رانندگی متراکم شهری طراحی شده. خودرو پشت چراغ قرمز یا خودروی متوقفشده تا ایست کامل میآید؛ اگر توقف کوتاه باشد، خودش راه میافتد و اگر طولانی شود، با لمس کوتاه یک دکمه یا اشارهای ملایم به پدال گاز، وظیفه دنبال کردن را از سر میگیرد.
ج) ACC پیشبین
پیشرفتهترین نسل که دادههای رادار را با اطلاعات نقشه ناوبری، شناسایی تابلوهای سرعت و الگوریتمهای هوشمند ترکیب میکند. این نسخه پیش از رسیدن به پیچ تند یا سرازیری، سرعت را ملایم و پس از عبور از پیچ به محدوده قانونی بازمیگرداند.
د) همیار سطح ۲: مرزی که باید دقیق فهمید
در نسخههای یکپارچه، ACC با سیستم حفظ خودرو در مرکز خط ترکیب میشود و سامانهای میسازد که هم شتاب و ترمز و هم فرمان را در دست میگیرد — همان چیزی که NHTSA آن را «همیار سطح ۲» مینامد. اما در همین مرجع نیز تأکید شده که سطوح ۳ تا ۵ خودرانی امروز برای خرید عمومی در دسترس نیستند و در تمام سامانههای موجود، راننده همچنان مسئول رانندگی و کنترل خودرو است. یعنی حتی در بهترین نسخه بازار، دستهای شما بخشی از سامانه است.
۷ تنظیم فاصله زمانی: کلیدیترین دکمه روی فرمان
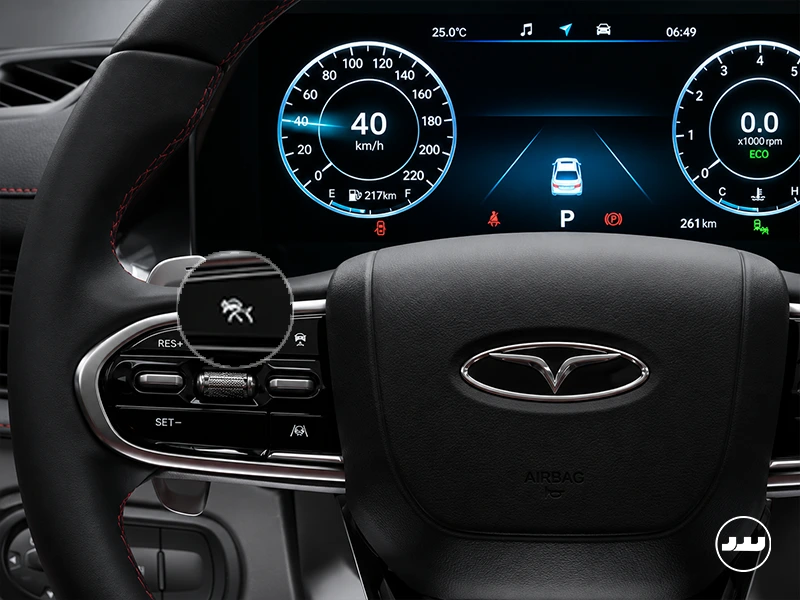
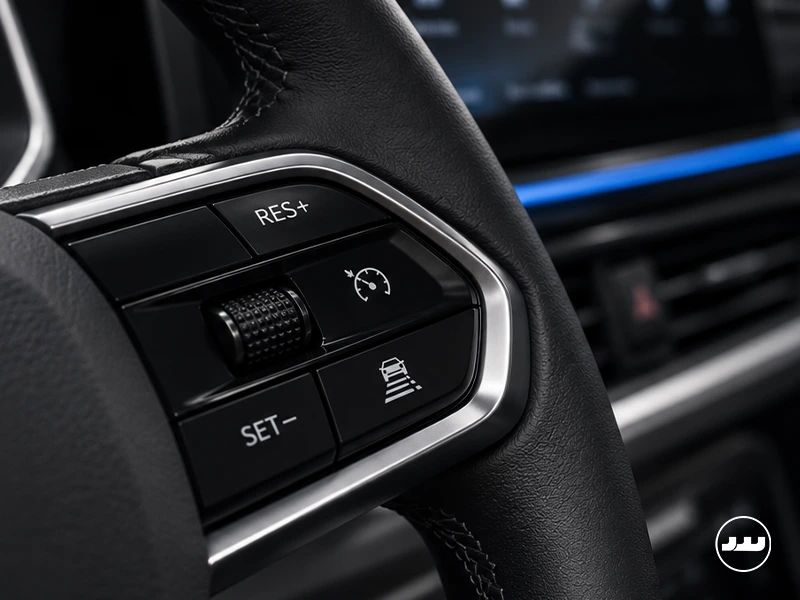
روی غربیلک فرمان خودروهای مجهز به ACC، کلیدی با نماد یک خودرو و چند خط موازی افقی وجود دارد. این کلید، فاصله زمانی با خودروی جلویی را در چند پله (معمولاً دو تا چهار ثانیه) تنظیم میکند؛ انتخاب درست آن تعیین میکند که سامانه چقدر فرصت واکنش داشته باشد.
- کوتاهترین فاصله (حدود یک تا یک و نیم ثانیه): مناسب جریان ترافیک سریع و متراکم تا خودروهای خطهای کناری پیوسته فضای جلوی شما را پر نکنند. استفاده از این حالت توجه بالای راننده را میطلبد، زیرا بازه واکنش کوتاه است.
- فاصله استاندارد (حدود دو ثانیه): حالت ایدهآل برای اتوبان و آبوهوای مساعد؛ تعادلی خوب میان زمینه نرم حرکت و پرهیز از شتابهای تند.
- بیشترین فاصله (دو تا سه ثانیه و بالاتر): برای شب، باران، سطح لغزنده و مسیرهایی که راننده آنها را نمیشناسد. در دفترچه خودروها هم صریح توصیه شده که در آب و لزج سطح جاده، باران سنگین/برف، دید کم، پیچهای پرپیچوخم و رمپهای ورود و خروج، از این سامانه استفاده نشود یا فاصله حداکثری تنظیم شود.
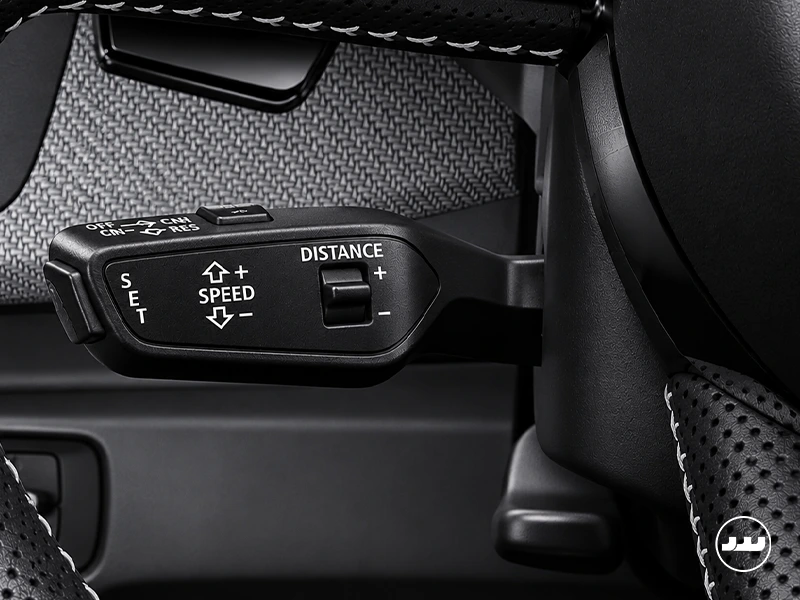
یک نکته عملی: هرچه پله فاصله کوتاهتر باشد، سامانه بیشتر با ترمز و گاز فعال کار میکند و هرچه پله بیشتر باشد، حرکت یکدستتر و ترمزگیریها کمتر میشود. اگر بر سرعت رسیدن به مقصد عجله ندارید، پله بالاتر تقریباً همیشه تجربه دلپذیرتری میسازد.
راهنمای هوشمندانه: کجا ACC در اوج بازدهی است و کجا راننده نقش اصلی را دارد
سامانههای همیار راننده مثل یک کمکخلبان حرفهای طراحی شدهاند: نه اتوپایلوت کامل، نه غیرقابلاعتماد. شناخت موقعیتهایی که ACC در اوج بازدهی است و موقعیتهایی که مهارت راننده تعیینکننده میشود، بهترین راه برای گرفتن حداکثر بهره با حداقل تنش است. این آگاهی اهمیت عملی دارد: گزارشی از سرویس تحقیقات ایمنی خودرو در راههای آمریکا نشان داده بسیاری از رانندگان از محدودیتهای سامانه خود بیخبرند؛ ۴۳٪ از پاسخدهندگان بهاشتباه تصور میکردند سامانهشان با یک خودروی متوقف در خط آنها برخورد نمیکند، ۲۷٪ دنبال کردن خودرو در جاده پیچدار و ۲۴٪ ترافیک توقف و حرکت را در توانایی سامانه خود میدیدند.
سفرهای طولانی بزرگراهی: عرصه اصلی ACC
این همان زمینی است که سامانه روی آن مهندسی شده. در مسیر یکنواخت بینشهری، سرعت ثابت، فاصله پله دوم یا سوم و پاس فراوان برای واکنش، ترکیبی میسازد که به معنای واقعی کلمه خستگیزدا است. در نظرسنجی NHTSA، نزدیک به نیمی از مالکان گفتهاند استفاده از ACC استرس رانندگی را کمتر میکند و بیش از نیمی گفتند کمتر تغییر خط میدهند، یعنی مسیر پایدارتر و پیشبینیپذیرتر میشود.
اقلیمهای بارشی و مراقبت از شفافیت حسگرها
امواج راداری از لایه نازک باران و گرد و خاک بهراحتی عبور میکنند و برخلاف دوربین به تابش نور مستقیم حساس نیستند. اما در بارش بسیار متراکم برف، کولاک، طوفان شنی یا گلآلودگی سنگین ناشی از راههای کارگاهی، ممکن است قشر ضخیمی روی پوسته رادار جلویی یا محدوده دید دوربین بنشیند. * راهکار حرفهای: تمیز کردن دورهای شیشه جلو و پاک کردن پوسته محافظ رادار در توقفهای بینراهی، کیفیت بازتاب داده را در سطح مطلوب نگه میدارد. اگر خودرو پیام «سنسور مسدود است» نشان داد، این نشانه یک طراحی درست است: سامانه با صداقت، هدایت را موقتاً به راننده میسپارد و پس از بازیابی دید، دوباره وارد مدار میشود. در باران سنگین و دید کم، رانندگی دستی بهترین انتخاب است.
هندسه مسیر: پیچهای تند کوهستانی
زاویه دید رادارهای جلو، مخروطی مستقیم در راستای محور خودرو است. در اتوبانها و جادههای با شعاع گردش مهندسیشده، سامانه خودروی جلویی را بیلغزش دنبال میکند. در گردنههای کوهستانی و پیچهای تند، دو مشکل پدیدار میشود: خودروی پیشرو ممکن است برای لحظهای از زاویه دید خارج شود و رادار در همان حال، خودرویی که در خط کناری در حال گردش است را بهعنوان هدف بگیرد. سامانههایی که در شیبهای تند سرازیری هم کار میکنند، گاهی فاصله را حفظ نمیکنند و بهصراحت از راننده خواسته میشود ترمز را آماده نگه دارد. * راهکار حرفهای: در جادههای پرپیچ و شیبدار، کنترل دستی فرمان و پدال، تعادل و لذت رانندگی بهتری میدهد. ACC را در جادههای خلوت و مستقیم روشن نگه دارید و در گردنهها رانندگی را خودتان راه ببرید.
ورود ناگهانی خودرو از خط مجاور
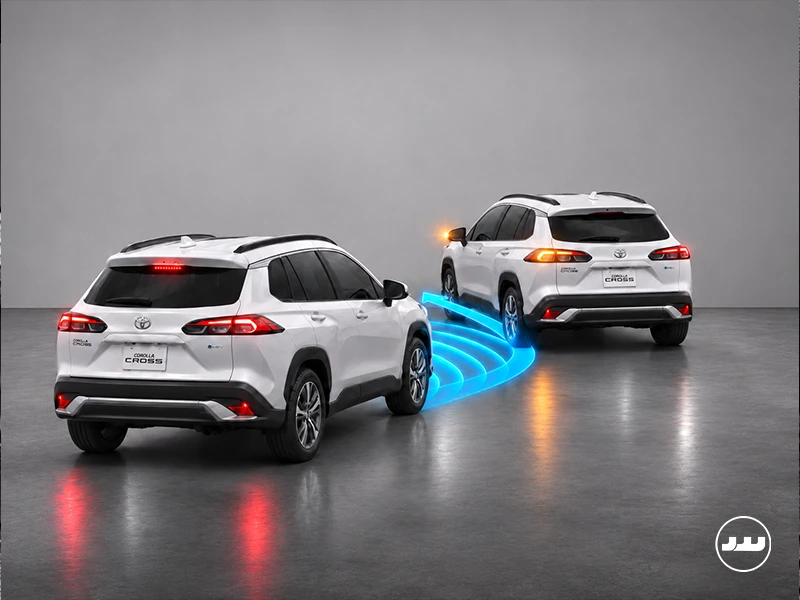
وقتی خودرویی از خط کناری با فاصله کم جلوی شما میپیچد، سامانه برای رسیدن فوری به حاشیه امن، ممکن است ترمزی قاطعتر از یک واکنش انسانی ملایم بزند. این نه نقص، بلکه نتیجه منطق محافظهکارانه سامانه است که ایمنی را بر نرمی حرکت ترجیح میدهد. * راهکار حرفهای: در نواحی تبادل بزرگراهی، تقاطعهای چندبانده و رمپهای پرتردد، با نگاهی باز به اطراف، پای خود را نزدیک پدال نگه دارید. یک فشار بسیار ملایم روی گاز یا استفاده از پله فاصله بلندتر، از ترمزگیری بیدلیل جلوگیری و جریان ترافیک پشت سر را روان نگه میدارد.
خودروهایی با مشخصات بازتابی غیرمعمول
الگوریتمهای بینایی ماشین بر پایه ابعاد، تقارن و جنس بدنه وسایل نقلیه معمول آموزش دیدهاند. خودروی سواری، اتوبوس و کشنده به دلیل پهنای زیاد و بازتاب فلزی قوی سریعترین شناسایی را دارند. در مقابل، تریلرهای کمارتفاع بدون بار، ماشینآلات کشاورزی، موتورسیکلتها — مخصوصاً وقتی در حاشیه خط حرکت میکنند — و خودروهای متوقف کنار جاده، بازتاب ضعیفتری دارند. دفترچه خودروها هم صریح هشدار میدهند که سامانه برای عابر، دوچرخه، موتورسیکلت و تریلر کمارتفاع و برای خودروهای متوقف یا کندرو ترمز نمیکند.
راهکار حرفهای: جایی که موتورسواری با حرکت نامنظم یا تریلری با بار نامتعارف دنبال میکنید، پیگیری فعال راننده بالاترین استاندارد ایمنی را میسازد. این همان توصیه صریح NHTSA است: هر سامانه همیار راننده را بهعنوان جایگزین ترمز، فرمان و رانندگی خود نگیرید.
تغییرات شدید کنتراست نور
دوربینهای اپتیکی مثل چشم انسان کار میکنند. خروج ناگهانی از تونل تاریک به آفتاب مستقیم و کورکننده ظهرگاهی، برای کسری از ثانیه کنتراست تصویر را به چالش میکشد. در همین لحظه، رادار به کار خود ادامه میدهد اما مسیر دادهای دوربین پایدار نیست. * راهکار حرفهای: در تونلها و ناحیههای رفتوبرگشت نوری، دیداری خود را در بالاترین حالت آمادگی نگه دارید و اجازه دهید اکنون فناوری مکمل مهارت شما باشد، نه جانشین آن.
بار سنگین و شیبهای تند
در بارهای سنگین و سرازیریهای تند، فاصله ترمز واقعی خودرو بیشتر از آن چیزی است که سامانه پیشبینی میکند. توصیه دفترچه خودروها در این حالت صریح است: در سرازیری تند فاصله زمانی تنظیمشده حفظ نمیشود و راننده باید آماده ترمز باشد؛ اگر خودرو بار سنگین دارد، بهتر است ACC را فعال نکنید.
جمعبندی: همافزایی راننده و سیستم
کروز کنترل تطبیقی یکی از موفقترین قدمهای میانی در مسیر خودرانی است: فناوریای که رانندگی طولانی را از یک فعالیت پرتنش به تجربهای روان و متمرکز تبدیل میکند. سهم واقعی آن در خنثیسازی خطاهای ناشی از خستگی و کندی عکسالعمل راننده در مسافتهای طولانی چشمگیر است و مالکان هم آن را پس میزنند: در نظرسنجی NHTSA، ۷۶٪ دارندگان گفتهاند اگر دوباره همان خودرو را بخرند، این سامانه را دوباره میخواهند و ۳۸٪ حس میکنند با ACC راننده امنتری هستند.
جمعبندی عملی ساده است: ACC را در جای خودش — بزرگراه یکنواخت، آبوهوای مساعد، ترافیک روان یا توقف و حرکت منظم، با اطمینان به کار ببندید؛ فاصله زمانی را سخاوتمندانهتر تنظیم کنید؛ سنسورها را تمیز نگه دارید؛ و در جادههای پیچدرپیچ، سرازیری تند، بار سنگین، بارش سنگین و نزدیک تریلرهای کمارتفاع و موتورسیکلت، رانندگی را خودتان به عهده بگیرید. ACC جانشین مسئولیت راننده نیست؛ یک همراه هوشیار است که وقتی شما هم هوشیار بمانید، بهترین نتیجه را میدهد.
•
سوالات متداول
خیر، این سامانه یک ابزار کمکی است و مسئولیت نهایی هدایت خودرو همواره با راننده است.
شرایط جوی شدید مانند مه یا برف سنگین، مسیرهای پر پیچ و خم و خودروهایی با بازتاب راداری کم مانند موتور سیکلتها.
در جادههای هموار و ترافیک روان بله، اما در ترافیکهای پرنوسان ممکن است به دلیل شتابگیریهای مداوم سامانه، تفاوت محسوسی ایجاد نشود
در ترافیکهای بسیار سنگین، جادههای لغزنده، مناطق کارگاهی و شیبهای تند جادهای.
کروز کلاسیک فقط سرعت ثابت را حفظ میکند، اما کروز تطبیقی با درک فاصله تا خودروی جلویی، سرعت را به صورت خودکار کاهش یا افزایش میدهد.